E²LAB / TECHNOLOGY

Technology.Engineering Motion.让运动,更精准。

从精密驱动到运动控制,构建可靠的运动执行能力。

EXPLORE
01 / PRECISION ACTUATIONPRECISION ACTUATION

Engineered to Move.精密驱动高性能关节模组

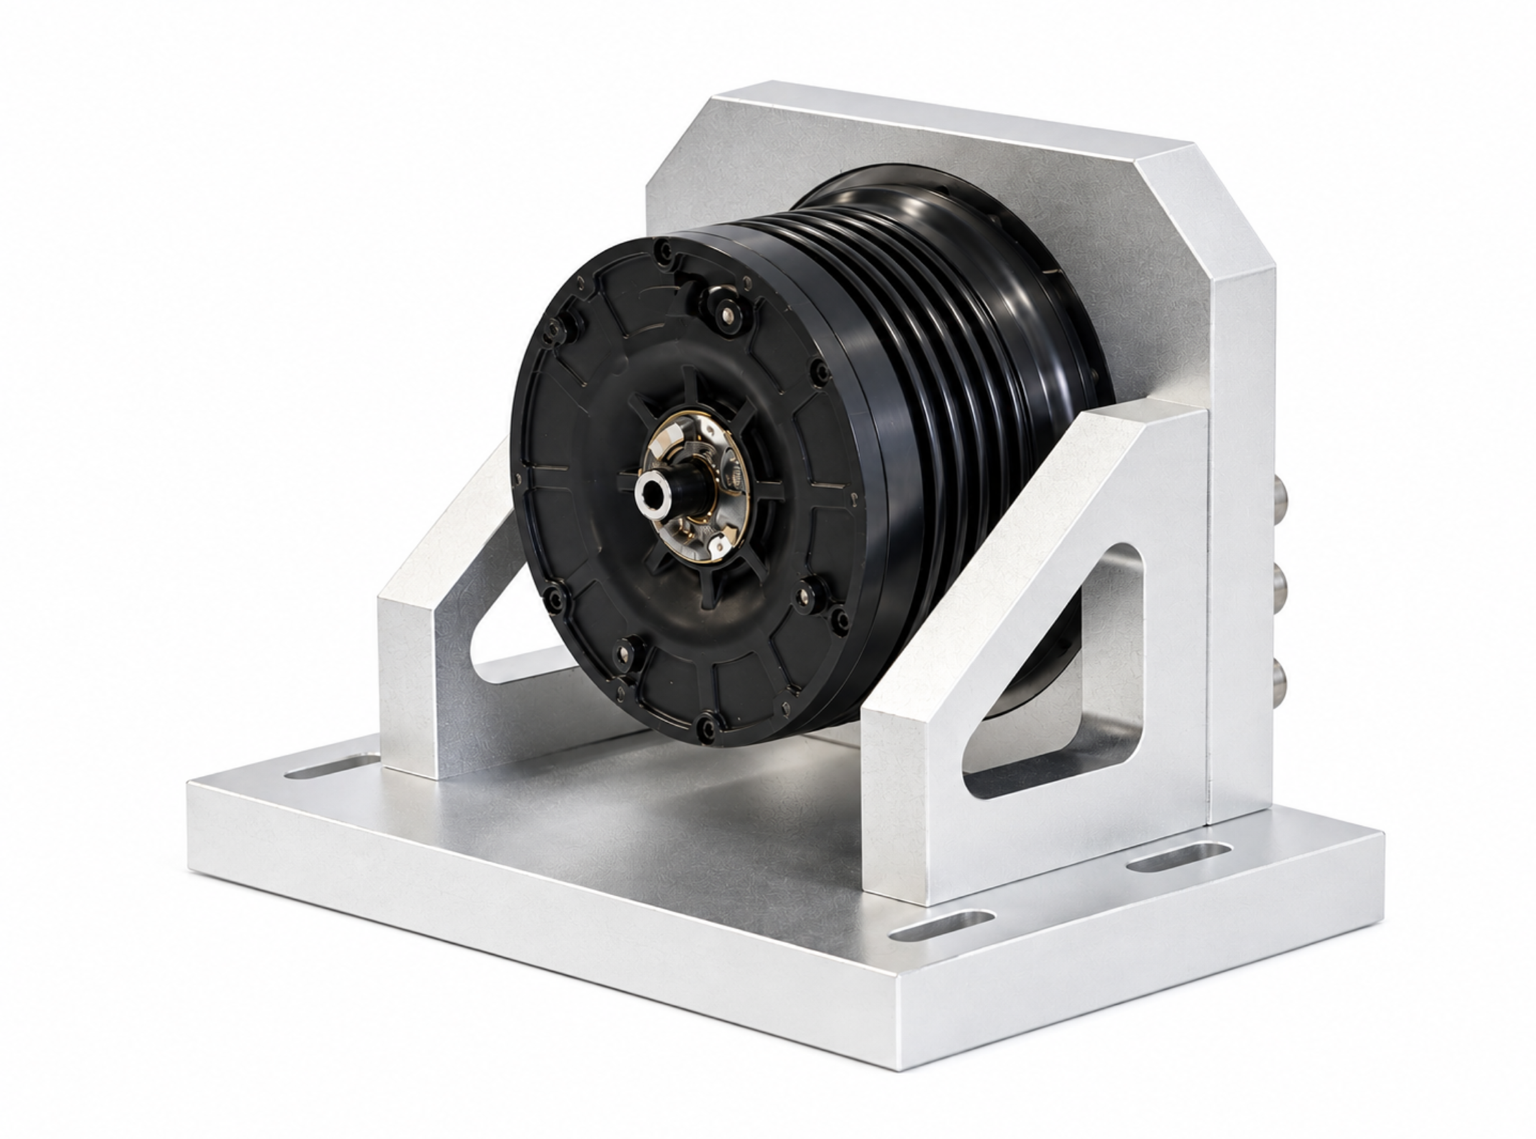
以自主研发的关节模组为基础,面向机器人运动执行需求,持续优化驱动性能、结构集成与控制响应。

E²Lab 自研机器人关节模组及测试安装工装
  • 紧凑设计COMPACT DESIGN
  • 高扭矩密度HIGH TORQUE DENSITY
  • 运动控制MOTION CONTROL
同心圆、转动轴与运动弧线组成的动力执行概念示意 ROTATIONMOTION
01.1 / MOTION CONTROLENGINEERED AROUND PEOPLE

Understand Motion.
Assist with Intent.
运动控制技术

让装备理解人的意图,并提供恰到好处的助力。以人的动作为起点,连接动作识别、助力决策与执行输出。

理解动作意图UNDERSTAND匹配助力需求ADAPT协调运动输出COORDINATE
01.2 / TECHNOLOGY ARCHITECTURESENSING → ACTUATION

From Sensing
to Actuation.
技术架构

感知

Sensing

理解

Interpretation

控制

Control

执行

Actuation

01.3 / ASSISTANCE CONTROL STRATEGYASSISTANCE IN SYNC

Support That Follows
Your Movement.
助力控制策略

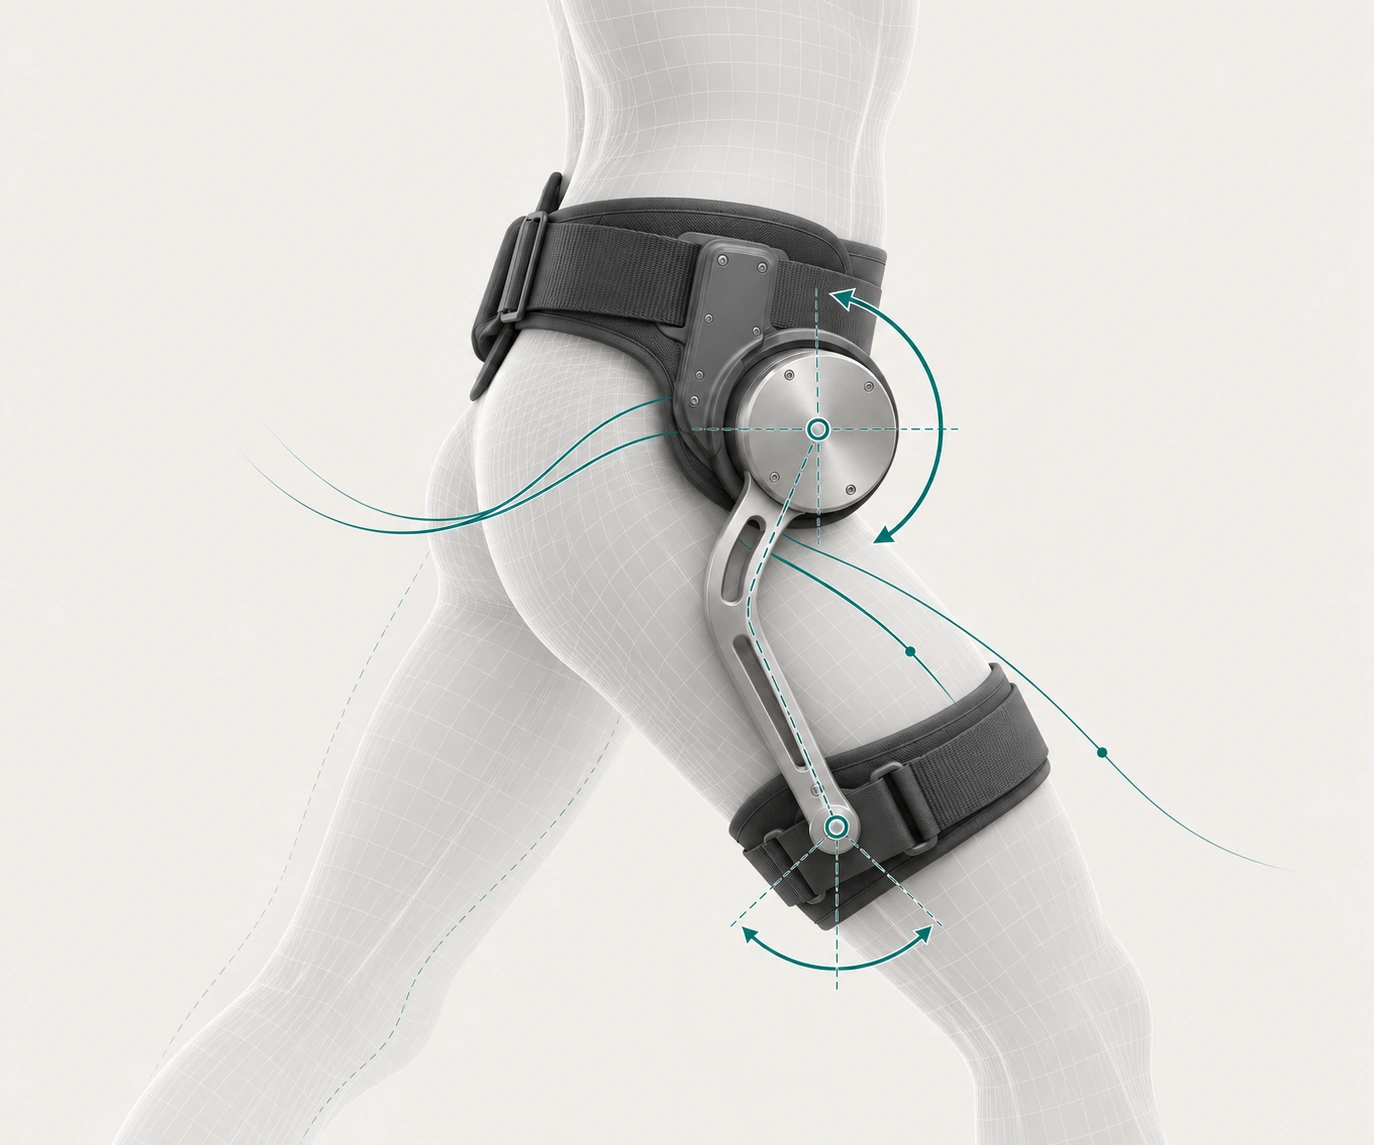
面向弯腰搬运、举臂作业与行走,匹配不同场景的助力需求。

━ 自适应助力 / Adaptive Assistance┄ 穿戴者自身输出 / User Effort
弯腰搬运、举臂作业与行走三个独立场景的助力概念示意横轴依次为 BENDING & LIFTING、OVERHEAD WORK、WALKING 三个独立运动场景。曲线仅作概念表达,不代表连续动作周期或场景间的助力大小比较。助力 / 相对趋势BENDING & LIFTINGOVERHEAD WORKWALKING
三个独立运动场景的概念示意,非连续动作周期;曲线不代表实测数据或场景间的助力大小比较。
01 / BENDING & LIFTING

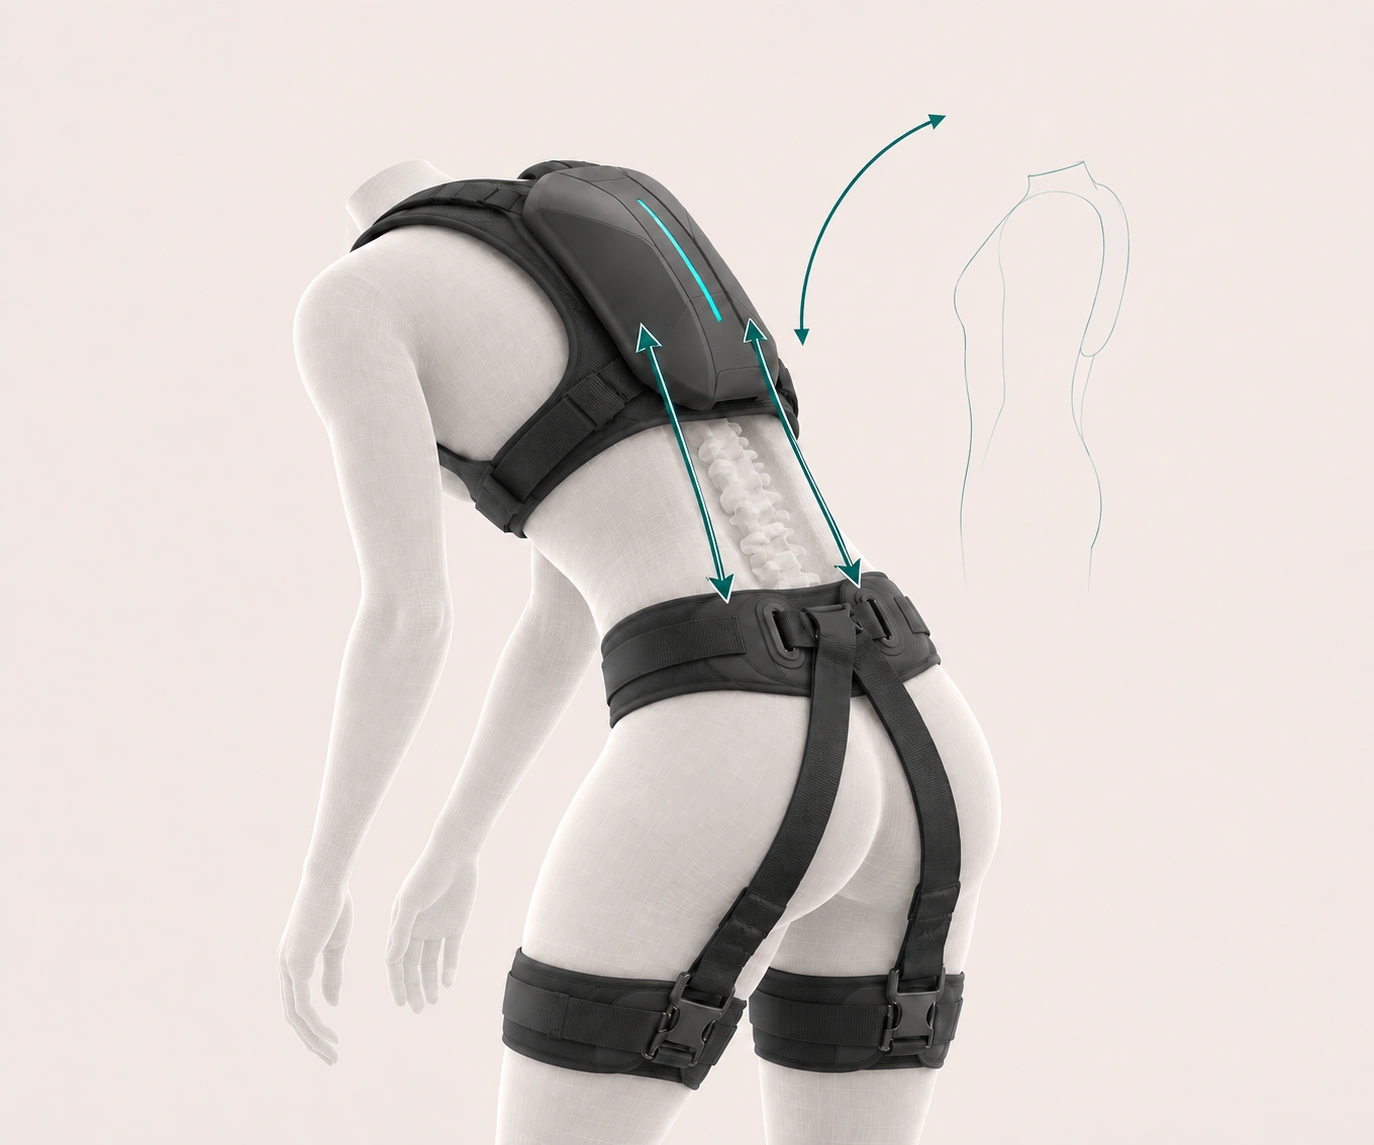
弯腰与搬运

围绕俯身与搬运动作,匹配腰背助力需求。
02 / OVERHEAD WORK

举臂作业

面向抬臂与头顶作业,关注上肢支撑需求。

03 / WALKING

行走

跟随步态变化,协调助力与自然运动。

01.4 / CORE CAPABILITIESENGINEERING THE CONNECTION

Precision.
Adaptation. Integration.
核心能力

让控制策略,落实到每一次运动中。

01 / PRECISION ACTUATION

精密驱动

协调驱动、传动与输出,将控制指令转化为可调节的物理助力。

驱动响应 / 输出调节 / 传动协同
02 / ADAPTIVE CONTROL

自适应控制

围绕动作阶段与助力需求的变化调整策略,关注介入时机与输出过渡。

动作理解 / 策略调整 / 连续过渡
03 / SYSTEM INTEGRATION

系统集成

统筹感知、控制与执行,结合结构和穿戴方式,形成完整的人机协同系统。

软硬件协同 / 结构适配 / 系统联调
02 / ERGONOMICS & MOTION RESEARCHDESIGNED AROUND THE BODY

Designed Around the Body.人体工效与运动研究

研究受力路径、穿戴适配与人体负荷,通过测试评估作业适配。

简化人体骨架、受力路径与运动轨迹的概念示意 LOAD PATHHUMAN MOTION
03 / MOTION SENSING & DYNAMIC CONTROLASSISTANCE IN SYNC

Assistance in Sync.运动感知与动态控制

连接运动感知与执行控制,在明确的安全边界内探索同步助力。

人体运动与辅助响应两条曲线的同步概念示意 MOTIONASSISTANCE RESPONSE

图示为原理表达,不代表实测数据或产品性能。